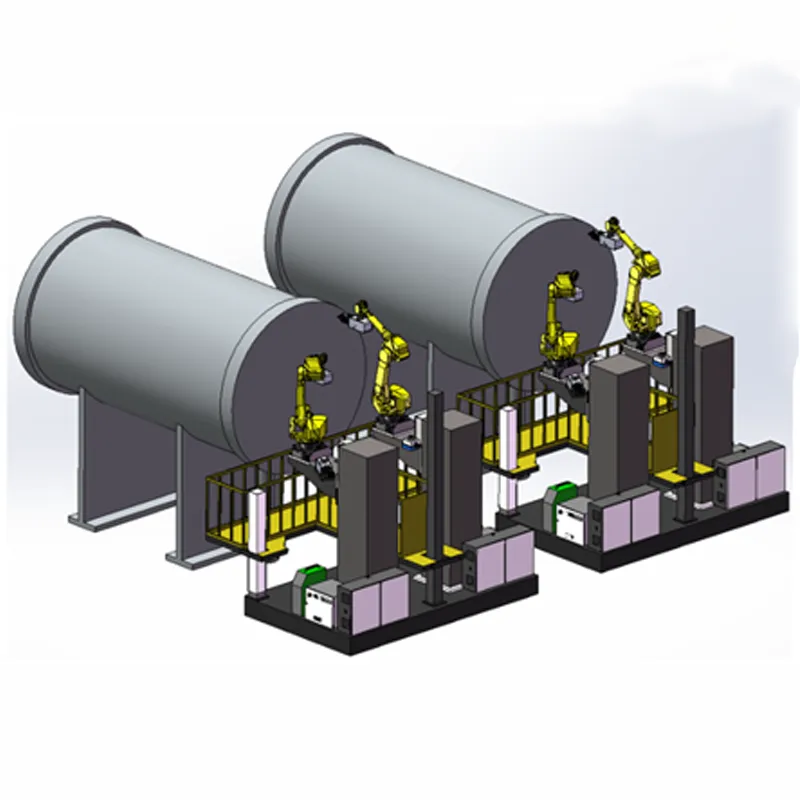
Roboter-Rohrboden


Einführung in die Systemmerkmale
Der Roboter wird in Verbindung mit einem 3D-Kreuzlaser-Erkennungs- und Positionierungssystem verwendet, das eine hohe Erkennungsgenauigkeit, schnelle Bewegungsgeschwindigkeit sowie ein effizientes und stabiles System aufweist;
Es wird ein mehrschichtiges kollaboratives Steuersystem eingesetzt, das aus einem Industrierechner, einem programmierbaren Logikcontroller, einem Robotersteuersystem, einem Lehrpendant und einem Display besteht. Zwischen den Subsystemen erfolgt eine Hochgeschwindigkeitsdateninteraktion über das TCP/IP-Buskommunikationsprotokoll;
Der automatische Rohrboden-Schweißkopf des Roboters verfügt über ein verwicklungfreies unendliches Rotationsdesign, ein vorgeschaltetes koaxiales rotierendes geschlossenes Drahtzufuhrsystem ohne Risiko von Drahtzufuhrverwicklungen sowie eine Schweißkerze mit geschlossener Kreisbogen-Spannungsnachverfolgungstechnologie zur Echtzeitnachverfolgung der Schweißnaht;
Die Schweißstromversorgung und das Steuersystem sind vollständig integriert, was eine präzisere und stabilere Stromversorgungssteuerung ermöglicht. Die Schweißstromversorgung verwendet einen Kern von importierter Marke mit hohem Tastverhältnis und tiefer Bogenpenetration, wodurch die Stabilität der Schweißqualität effektiv gewährleistet wird;
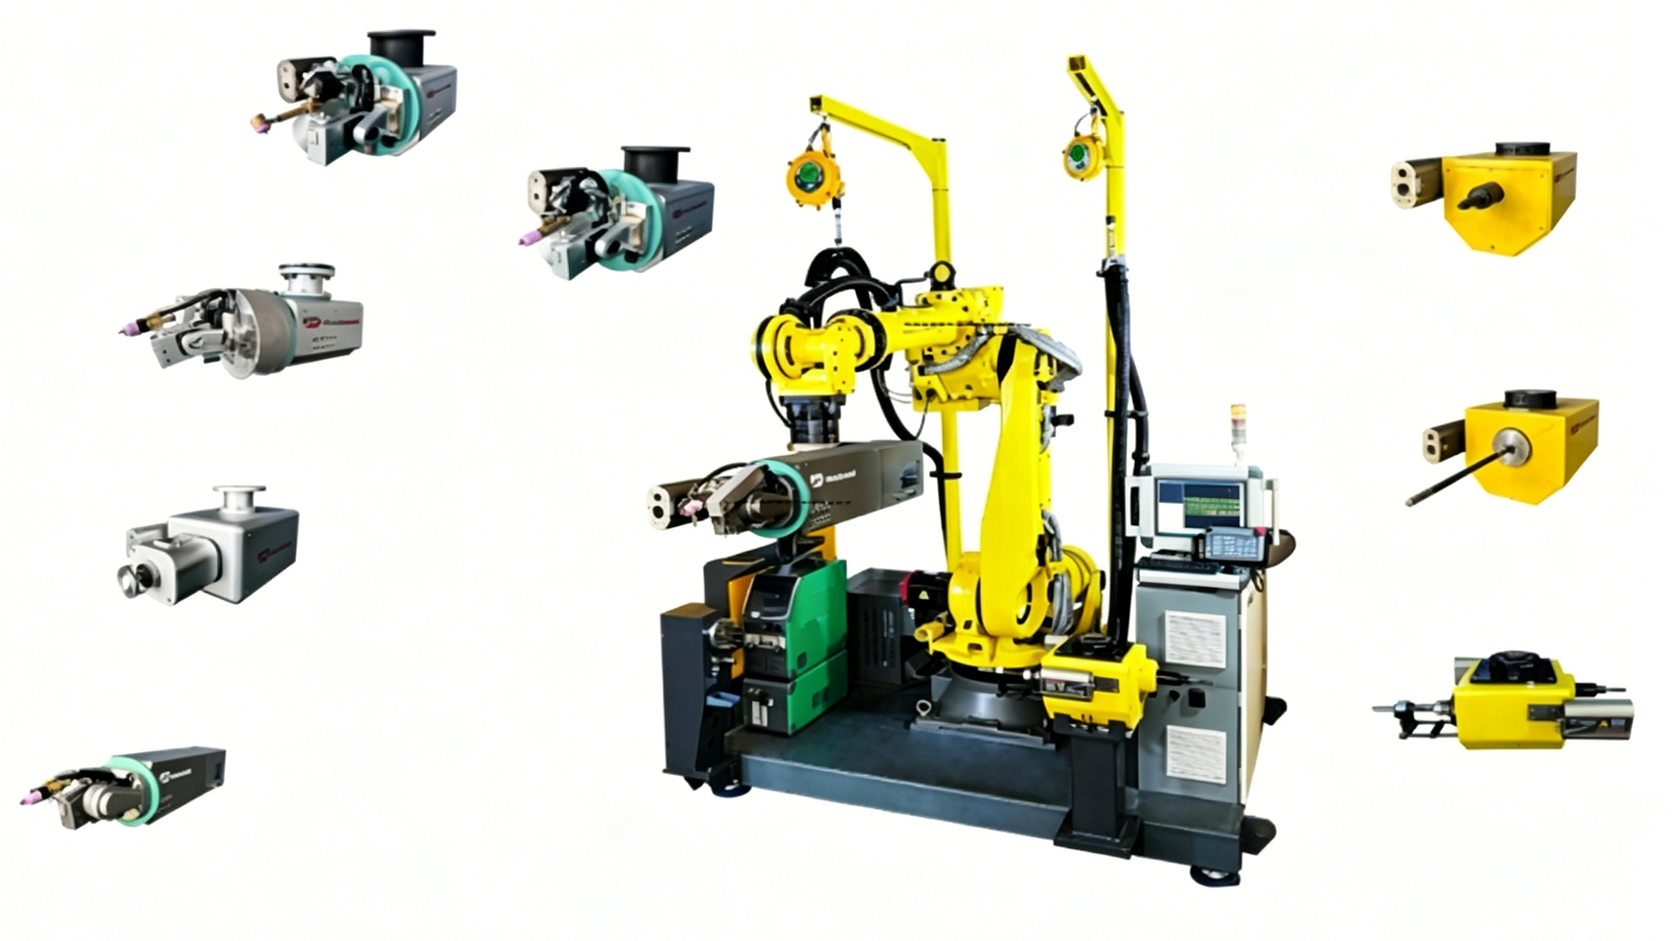
| Kategorie | Produkt-/Modellname |
| Rohrboden-Schweißköpfe | TPN60 Rohrboden-Innenschweißkopf |
| TP80-5 Rohrboden-Schweißkopf | |
| TS050 vollständig abgedichteter Rohrboden-Schweißkopf | |
| TS60 Rohrboden-Schweißkopf | |
| TP80 Rohrboden-Schweißkopf | |
| TS40 multifunktionaler Rohrboden-Schweißkopf | |
| Automatisierungs- und Robotersysteme | TSAC135 Endwerkzeug-Schnellwechselsystem |
| ATR-01 Vollautomatisches Wolframelektroden-Wechselssystem | |
| Fanuc 165F Robotersystem | |
| Expansions- und Vorbereitungswerkzeuge | Hydraulischer Positionierungs-Expansionskopf |
| Hydraulischer Tiefloch-Expansionskopf | |
| Rohrexpansions- und Flachmund-Integrationsmaschine |
Das System verfügt über eine eigene Erinnerung an die Lebensdauer der Wolframelektrode. Sobald die Wolframelektrode ihre Lebensdauer erreicht hat, stoppt das System automatisch vor dem Schweißen des nächsten Rohrloches, kehrt in eine sichere Position zurück und gibt einen akustischen und visuellen Alarm aus. Nach dem Austausch kann es direkt gestartet werden, um das Schweißen fortzusetzen, und unterstützt den vollautomatischen Austausch der Wolframelektrode;
Das System verfügt über eine eigene Drahtdetektion. Wenn das System erkennt, dass der Draht bald ausgeht, stoppt es automatisch vor dem Schweißen des nächsten Rohrloches, kehrt in eine sichere Position zurück und gibt einen akustischen und visuellen Alarm aus. Nach dem Austausch kann der Bediener einfach die Starttaste drücken, um das Schweißen fortzusetzen.
Schweißverfahren und Montagestandards
Schweißverfahren: Allpositions-Puls-TIG-Schweißen ohne Zusatzdraht/mit Drahtzufuhr.
Anwendungsbereich
| Kategorie | Technische Spezifikationen |
| Produktmaterial | Kohlenstoffstahl, Edelstahl, Titan und seine Legierungen |
| Rohrdurchmesser | $\Phi$16mm ~ 60mm |
| Rohrwanddicke | 1mm ~ 6mm |
| Rohrbodenform | Rohr vorstehend, Rohr bündig, Rohr zurückgezogen |
Schweißverfahren und Montagestandards
| Punkt | Technische Anforderungen und Standards |
| Schweißverfahren | Allpositions-Puls-TIG-Schweißen ohne Zusatzdraht/mit Drahtzufuhr |
| Füllnaht | Wärmetauscherrohr ragt 3~5mm über die Rohrbodenoberfläche hinaus |
| Rohr bündig | Wärmetauscherrohr ragt 0~1mm über die Rohrbodenstirnfläche hinaus |
| Rohr zurückgezogen | Wärmetauscherrohr ist um 2mm zurückgezogen |
| Oberflächenbehandlung | Oberfläche muss entfettet und entrostet werden |
| Rohrvorbereitung | Rohrkopf muss entgratet und flach ausgebildet werden |
Empfohlene Produkte
Ein produkt empfehlen


